软件信息
软件介绍
RobotStudio 6.08中文破解版是一套服务于工业机器人场景的仿真与编程工具,专门适配ABB机器人设备进行离线作业,使用者可在模拟环境里预先检查生产节拍和干涉隐患,进而显著减少实地调整花费及工程落地风险。
RobotStudio 6.08安装教程
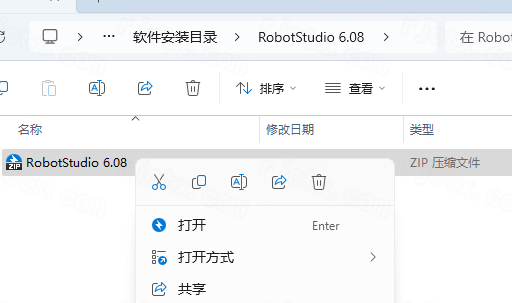
1.获得文件后,用鼠标右键单击【RobotStudio 6.08】压缩包,选取【解压到当前文件夹】。
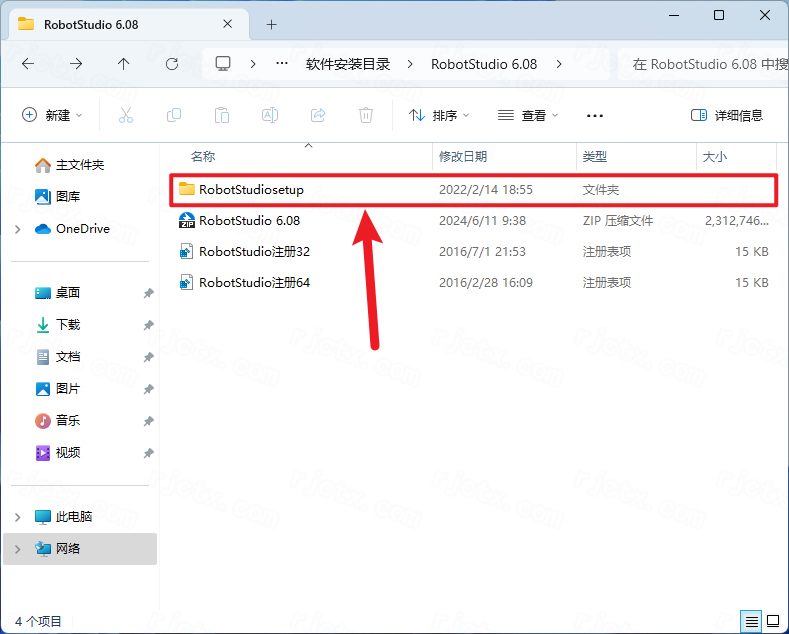
2.进入【RobotStudiosetup】文件夹,用鼠标右键点击并选择【打开】
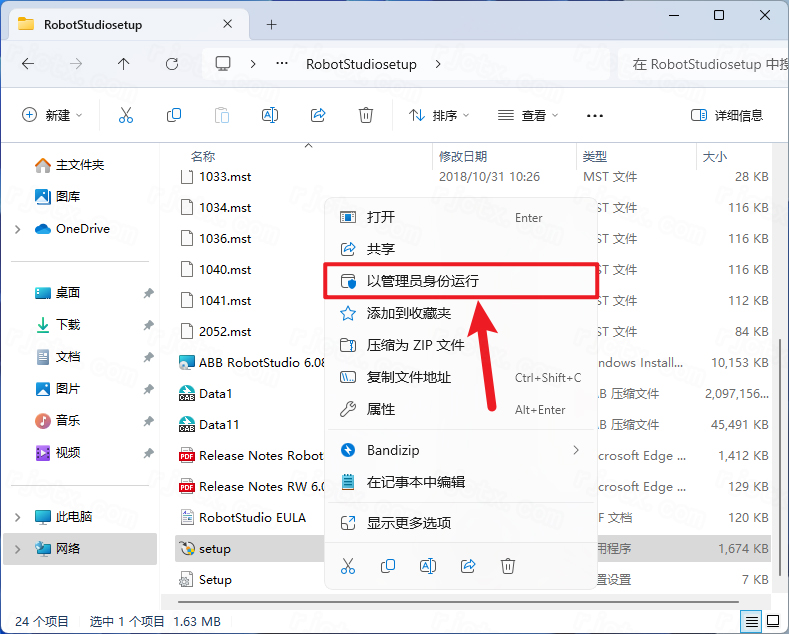
3.定位到【setup】程序文件,点击鼠标右键并选取【以管理员身份运行】。
4.点击【确定】按钮
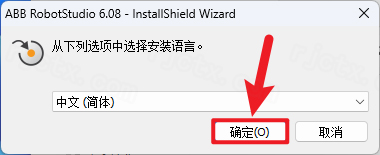
5.点击【下一步】按钮
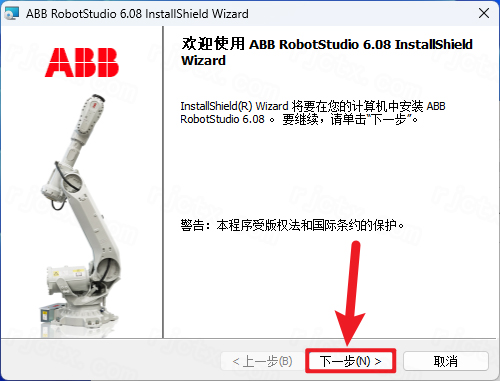
6.勾选【我接受】选项,接着点击【下一步】
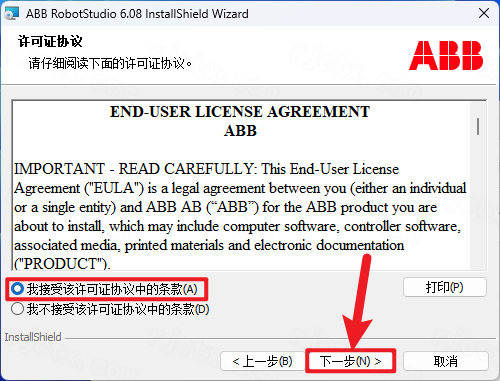
7.点击【接受】按钮
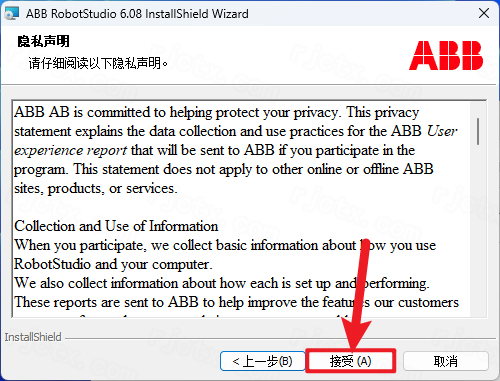
8.安装位置默认在C盘,可以自行修改,之后点击【下一步】
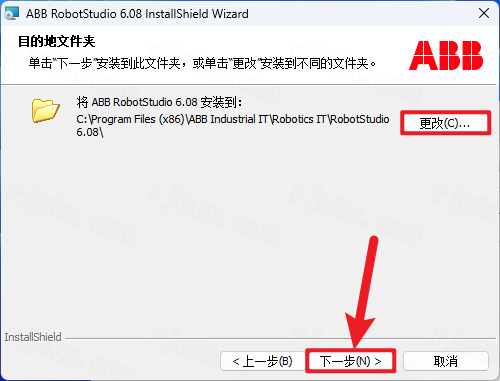
9.点击【下一步】按钮
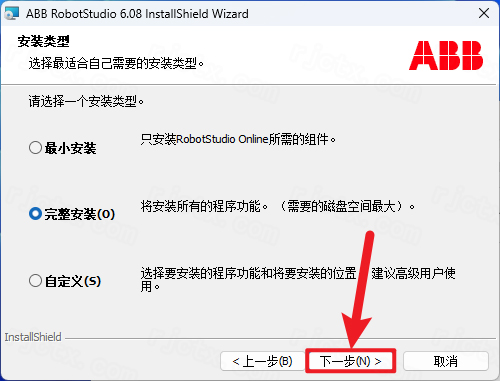
10.点击【安装】按钮
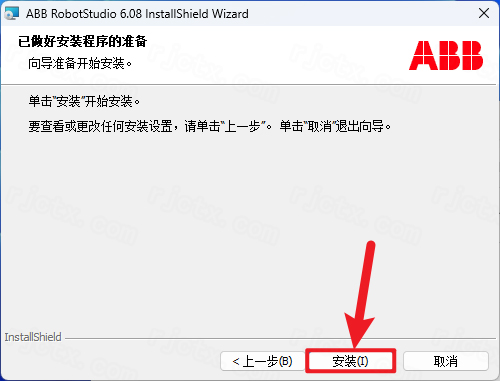
11.软件正在安装,请稍候
12.请按下【下载并安装此功能】按钮。
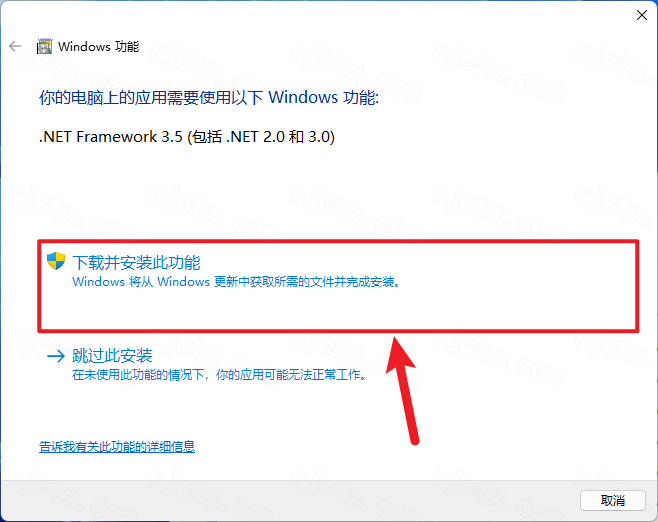
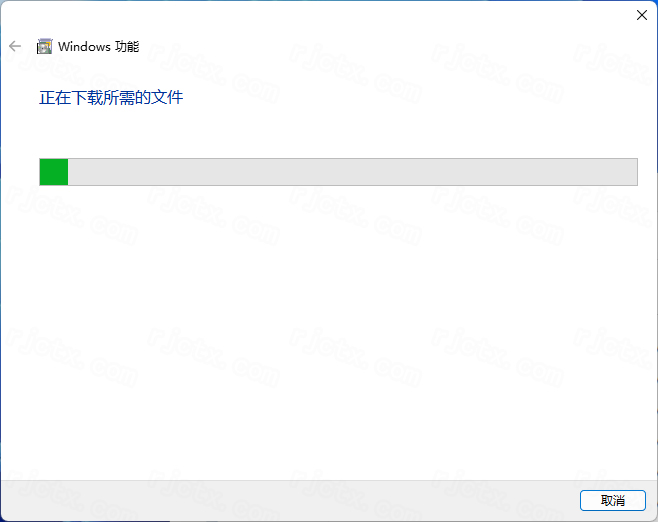
13.Windows功能正在安装
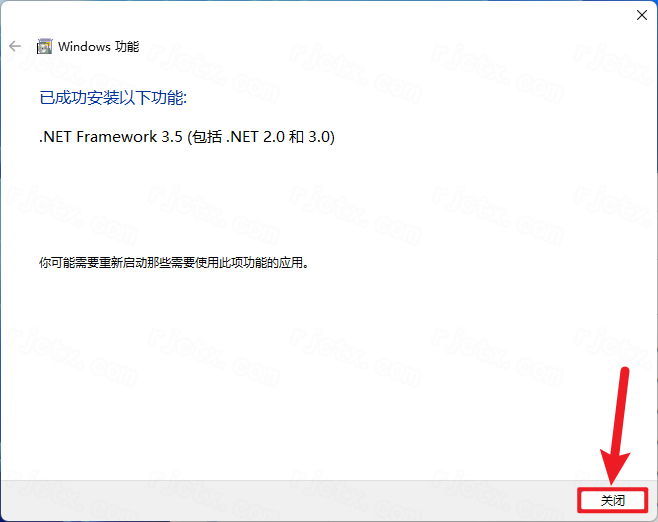
14.点击【关闭】按钮
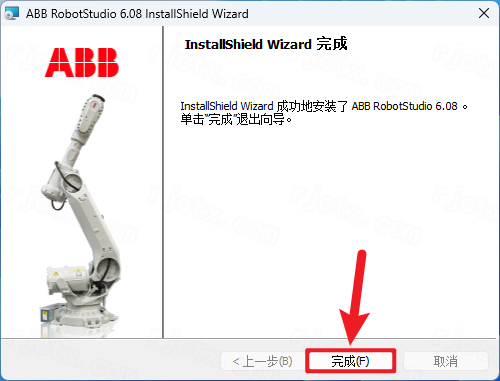
15.点击【完成】按钮
16.返回至RobotStudio 6.08目录,定位到【RobotStudio注册64】文件,通过右键选择【打开】。
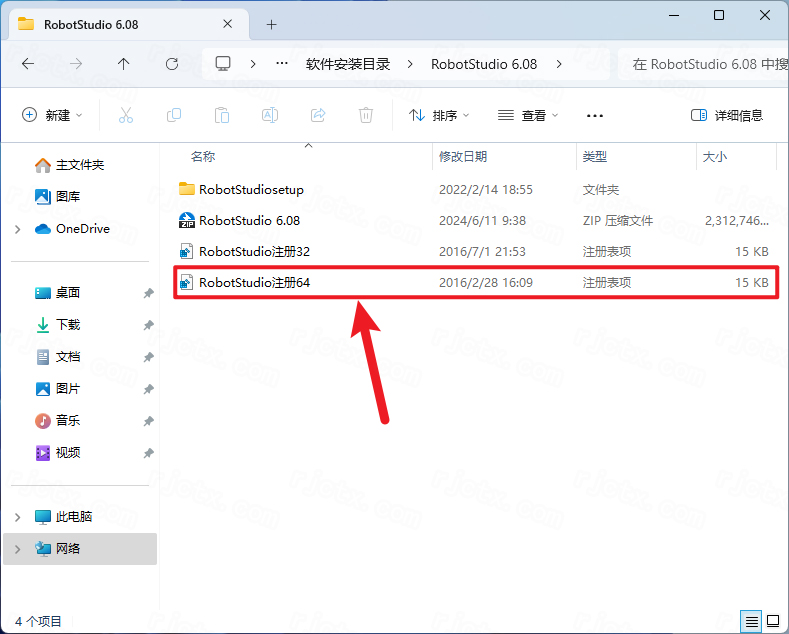
17.点击【是】按钮
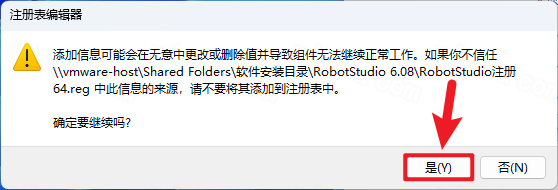
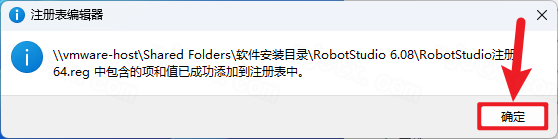
18.点击【确定】按钮
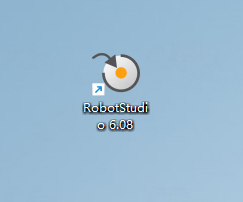
19.返回系统桌面,在【RobotStudio 6.08软件图标】上单击鼠标右键,选择【打开】。
20.点击【取消】按钮
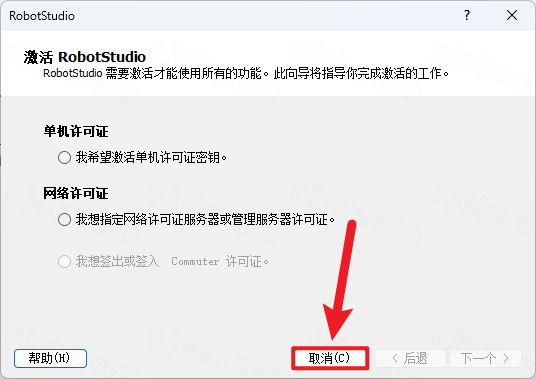
21.安装过程结束
RobotStudio 6.08 核心特色
高度逼真的虚拟仿真环境
依靠ABB虚拟控制器,可精确再现机器人的运动路径、关节状态及动作顺序,并支持多个机器人协同作业模拟,碰撞检测能够提前发现干涉风险。
离线编程与代码复用
内置RAPID语言开发环境,能够创建示教点、规划路径并调试程序;离线状态下编写的代码可直接部署到实体机器人上,无需在现场重复编程。
支持多种CAD格式导入
可读取 IGES、STEP、VRML、VDAFS、ACIS 等常见 CAD 文件类型,具备模型缩放、移动定位和属性修改功能,便于迅速搭建虚拟工作站场景。
快速布置工作站
软件自带ABB完整机器人型号库,可直接调用机器人、夹具、传送带等组件,也允许用户自定义机械装置和工具坐标,从而高效完成布局。
手动操控与路径优化
提供关节、直线、重定位三类手动控制模式,通过拖拽方式准确调整机器人位姿;AutoPath功能可自动找出最佳运动路线,缩短编程时间。
仿真数据与报告输出
能够模拟生产节拍、统计运动周期,并支持记录和回放仿真过程;内置的数据分析模块可生成碰撞报告、运动时间分析等文档。
用于实现在线连接并同步程序。
支持与实体机器人建立通信,可双向传输程序、同步配置参数,使虚拟调试和实际生产有效结合,便于程序升级和故障定位。
RobotStudio 6.08 虚拟控制器启动无响应
常见诱发因素
系统资源不足:CPU或内存占用过高,导致虚拟控制器无法运行。
许可证服务出现异常:ABBLicenseManager服务没有开启,或者授权已经无效。
程序或模块异常:安装包内容不完整、虚拟控制台部件没有注册或者版本存在冲突。
网络或端口方面的问题:防火墙阻断了通信所用的端口,又或者虚拟网络设备与控制端产生冲突。
项目文件或配置损坏:当前工作站的文件出现异常,或者用户配置的缓存发生错误。
解决办法
用于释放系统资源。
请结束那些占用较多处理器或内存的应用,例如大型程序、浏览器中过多的标签页。接着以管理员权限启动RobotStudio,以降低权限带来的限制。
核对许可证服务状态,若有必要则将其重新启动。
使用Win+R打开运行框,键入services.msc并回车。在服务列表里定位ABBLicensingService或FlexNetLicensingService,查看其状态是否显示为“正在运行”。
如果没有在运行,请用鼠标右键点击并选取“启动”;倘若启动不成功,可以重新部署许可证模块,或者载入可用的授权文件。
修复或重装软件组件
启动安装向导,点击“Repair”选项以恢复受损文件。
如果问题没有解决,请先卸载该程序,然后清除其安装文件夹和注册表条目,接着重新安装6.08版,并确保在安装时选中所有虚拟控制器相关组件。
检查网络连接及防火墙设置
请先将第三方防护程序及系统墙临时停用,或在防火墙内为 RobotStudio 设置放行条目,涵盖端口 8080、443 与 27000。
在设备管理器里停用不用的虚拟网络适配器(例如 VMware、VirtualBox 创建的虚拟网卡),以防端口发生冲突。
把配置恢复为默认值,并重新生成项目。
退出程序,移除 C:\Users\[用户名]\AppData\Local\ABB\RobotStudio 下的缓存目录,然后重新启动软件。
创建一个新的空白工作站,重新加入机器人和虚拟控制器,以消除原有项目文件可能损坏的影响。
该版本支持跨系统兼容,并附带系统更新功能。
请确保所用系统是64位Windows 10或7(支持6.08版本),并已装好最新的系统更新以及VC++运行库,以防出现兼容性故障。
RobotStudio6.08无全功能授权怎么办
MiniCap 是一款免费、免安装的截图工具,体积小巧。它能对指定窗口或屏幕区域进行截图,并带有简单的边框、水印和文字标注功能。使用前需要先运行 MiniCap.exe,在弹出的设置界面中可以选中目标窗口、设定输出方式、添加文字及水印。同时支持通过命令行参数直接完成截图,方便快捷。
尚未购入或启用Premium完整功能授权,目前运行的是Lite版本(只提供基础模拟)。
可能的原因是授权文件缺失、已过有效期、存放位置不对,或者与当前程序版本不兼容。
在安装过程中没有选择 VirtualController、高级仿真等 Premium 组件。
解决办法
查询授权状态
进入 RobotStudio,依次点击 Help 与 License Manager,检查授权类别。显示为 Lite 时表示缺少完整功能权限;同时核实许可证的到期日期及所关联的主机标识(MAC 地址)。
引入有效的完整功能授权文件
如需购买 ABB RobotStudio Premium 授权,请登录 MyABB 账户,获取并下载与当前版本相符的许可证文件(扩展名为 .lic 或 .xml)。
把许可证文件放置到系统默认目录 C:\ProgramData\ABB\Robotics\LicenseFiles 下。该目录为隐藏状态,需要先手动建立。
使用管理员权限运行LicenseManager,然后点击“ImportLicense”来载入授权文件,从而解锁全部功能。
修复安装并补齐缺失的组件。
启动6.08版本的安装程序,点击“Modify”选项,在组件清单里选中VirtualController、AdvancedSimulation、RAPIDFullEditor这些Premium组件,安装结束后重新打开软件。
在没有网络连接的环境中,可以通过离线方式完成授权激活。
在 LicenseManager 里选取“RequestOfflineLicense”,即可创建请求文件。
把文件递交给ABB官方支持,拿到离线许可文件后执行导入,即可结束激活。
临时可采用的其他办法
如果目前没有全功能授权,可以先用Lite版的基础功能,比如简单仿真和基础编程,等拿到授权后再开启高级功能。