软件信息
软件介绍
RobotStudio 2022中文免费版是工业自动化领域用于离线编程与仿真的代表性软件。它让工程师可以在办公室电脑上直接编写并调试机器人程序,从而帮助提升工作效率,推动智能化改造。
RobotStudio 2022 安装方法
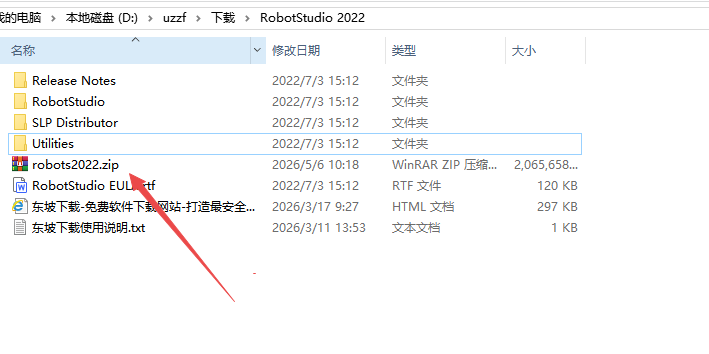
1.下载完成后,用鼠标右键点击【RobotStudio 2022】压缩包,选择【解压到当前文件夹】。
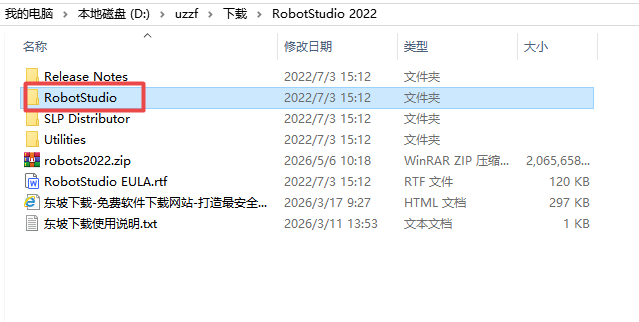
2.定位到名为“RobotStudio”的目录,用鼠标右键单击并选择“打开”。
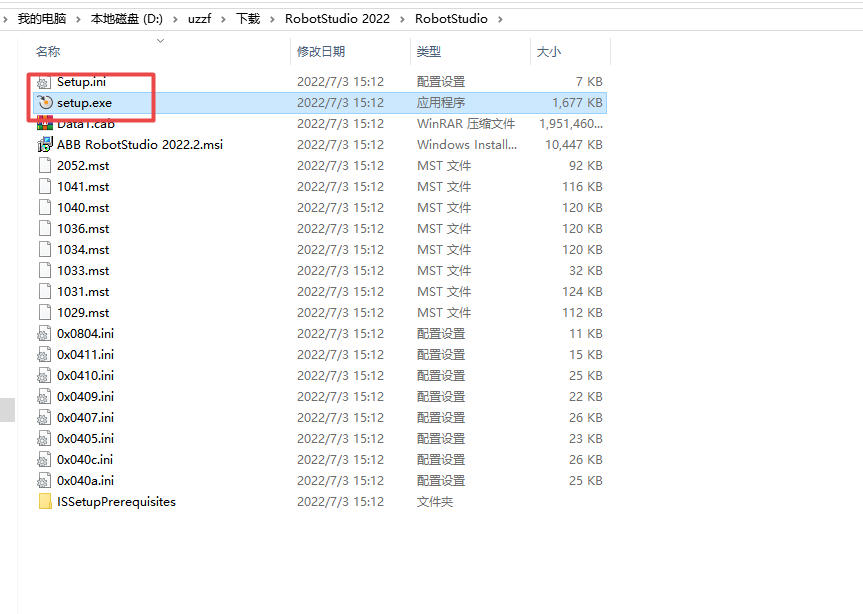
3.定位到【setup】程序文件,点击鼠标右键并选择【以管理员身份运行】。
4.请按下“确定”按钮。
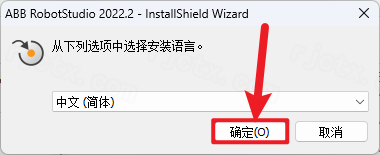
5.点击“下一步”按钮。
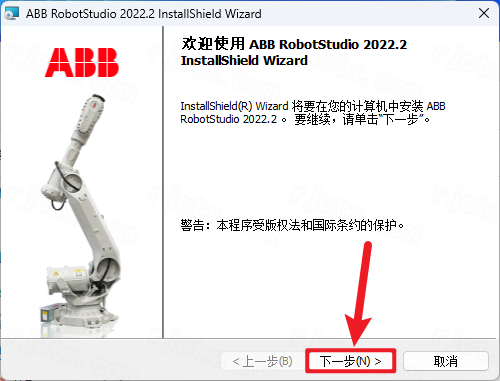
6.选中“我接受”选项,随后按下“下一步”按钮。
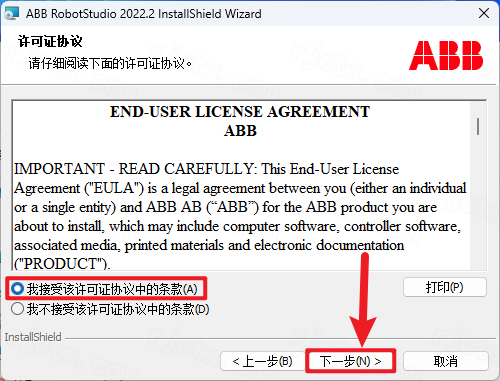
7.按下【接受】按钮
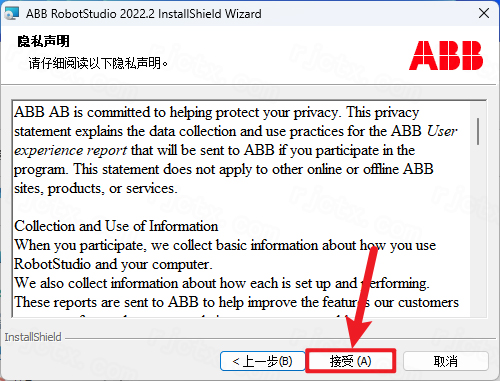
8.程序默认的安装路径是C盘,用户可自行调整安装目录,然后点击【下一步】。
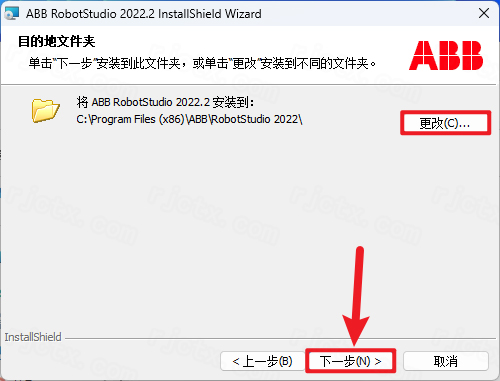
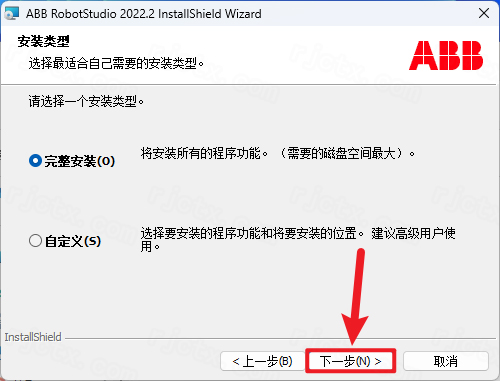
9.按下【下一步】按钮
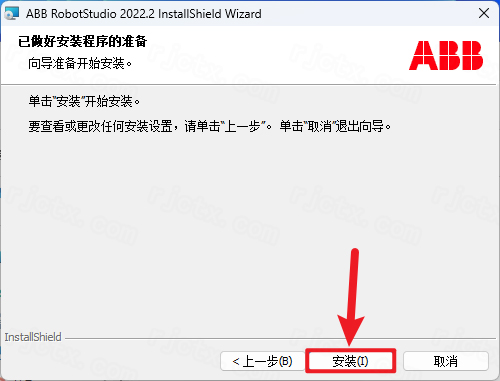
10.选择【安装】按钮
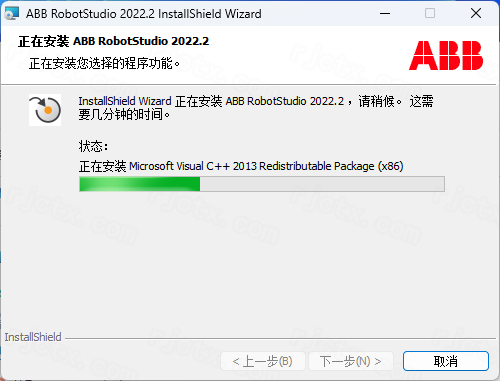
11.软件安装中,请稍候
12.按下【完成】按钮
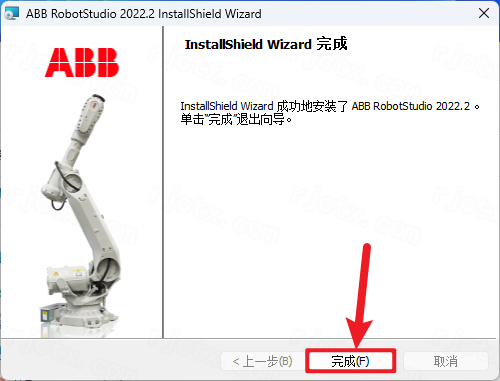
13.返回电脑主屏幕,用鼠标右击位于桌面的 RobotStudio 2022 程序快捷方式,选择“打开”。
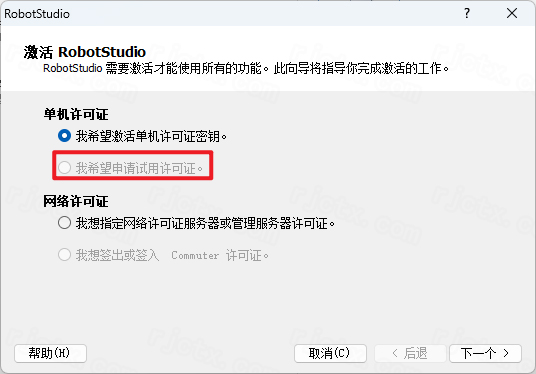
14.选中【我希望申请使用许可证】选项,然后按【取消】按钮。
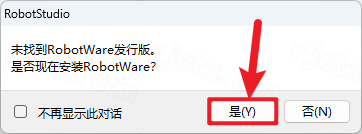
15.选择“是”按钮。
16.安装过程已结束
RobotStudio 2022 主要特性
智能防碰撞轨迹规划:作为2022版的主要新增功能,程序可自动算出绕开夹具、围栏等障碍的移动路线,省去手动逐点示教过程,显著提高编写速度与运行安全性。
专业机械加工模块PowerPac:集成功能完备的加工工具集,可读取CAD文件后自动创建复杂的立体加工轨迹(包括铣削、打磨、去毛刺等),同时能自动调整刀具角度,防止出现奇异位置。
高保真虚拟控制器:以ABB实际控制器内核为基础,保证虚拟场景里运动学、动力学以及RAPID代码运行规则和实体设备完全一致,达成“所见即所得”。
云端协作与数字孪生:可利用云端版实现团队实时共同作业,工程师无论身处何地都能同步浏览和编辑工作站设计;还提供虚拟会议功能,便于向客户呈现方案。
扩展性与兼容性:能够通过多种插件进行扩展,支持导入常见的CAD文件类型(如STEP、IGES等),并拥有出色的物理模拟功能,可以还原重力、摩擦力等真实物理条件。
RobotStudio 2022 打开 U 盘备份文件的方法
准备工作
备份文件:通过机器人示教器的“备份与恢复”菜单选择“备份当前系统”生成,存储到U盘,内容涵盖system.xml以及程序和配置目录。
匹配版本:检查备份数据所属的RobotWare版本号,并在RobotStudio内借助Add-Ins加载相同版本,安装路径中不要包含中文字符或空格。
操作流程
先把U盘接到电脑上,再把需要的文件准备好。
把存有备份数据的U盘连接到计算机,并确认备份存放的位置不包含汉字、空格或非常规符号,例如D:\RobotBackup\20220506。
建立一个新的工作站,并生成一个控制器。
启动RobotStudio,接着点击新建,然后选中工作站和机器人解决方案,最后确认。
打开控制器设置页面,按下添加控制器按钮,然后选取从备份生成的方式。
在U盘里找到备份文件夹并选中→核对RobotWare版本→按下创建按钮,即可生成虚拟控制器。
运行加载器并完成校验。
在左侧的项目树里展开控制器条目,接着进入程序部分,便能查看并开启已备份的RAPID程序。
按下开启虚拟示教器的按钮,检查程序执行以及机器人动作模拟是否无异常。
常见问题处理
路径问题:备份文件的保存位置不能包含中文字符、空格或特殊符号,请使用纯英文目录。
当版本不一致时,请通过Add-Ins获取并安装与备份匹配的RobotWare版本,然后重新启动程序并再次尝试。
RobotStudio2022复制程序的步骤
方式1:在相同计算机上复制(适用于简单程序)
打开项目,在左侧项目树中展开控制器,找到程序。
在目标程序(例如 main.prg)上点击右键,从菜单里选“复制”,再到想要放置的位置(例如另一个程序文件夹)上点击右键,选“粘贴”。
运行所粘贴的程序,检验其中的代码是否完整,并确认执行流程正确。
方案二:在各控制器或工作站之间进行复制(跨项目场景)
该程序用于导出内容。
在左侧的项目树中,先展开源控制器,进入程序目录,然后右键点击目标程序,从菜单中选择导出模块。
先选定存放位置(路径中不要有中文),接着填写文件名称,最后按保存键,便会产出 .mod 或 .prg 文件。
软件导入功能
在目标工作站或控制器上,打开左侧项目树中的程序目录,使用右键菜单选择导入模块。
浏览并选择要导出的程序文件,点击打开,即可完成导入。
双击导入的程序,检查代码与依赖关系;同步至虚拟控制器,确认其运行正常。
方式三:将完整的程序文件夹(包括组件和资料)拷贝。
在源控制器上单击右键,点击“保存程序包”,指定保存位置,填写文件名称,然后按“保存”即可得到.rspkg文件。
在目标控制器上点击右键,选取“加载程序包”,通过浏览找到.rspkg文件并选中,再点击“加载”即可完成批量复制。
使用前请阅读以下要点。
在复制之前,请确认源控制器与目标控制器的 RobotWare 版本彼此兼容,以防出现语法错误。
在复制带有工具或工件数据的程序时,需要一并复制相关的 tooldata 和 wobjdata,否则可能导致运行出错。