软件信息
软件介绍
Altair PSIM 2024 免费版是面向电力电子和电机驱动仿真的专业工具,适合重视效率和准确度的工程师。它省去了常规仿真软件中复杂的参数调整步骤,可与 SimLab 配合进行电子热管理,也能借助 HyperStudy 完成自动参数优化。
Altair PSIM 2024安装步骤
第一步:从本站获取软件压缩包
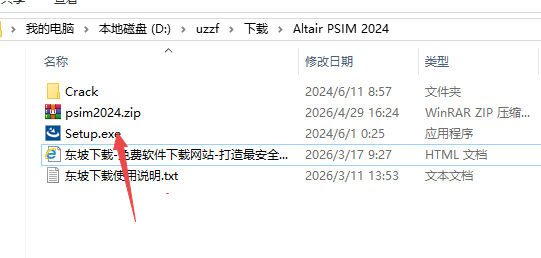
第二步:选中下载的文件,右键选择解压到指定位置
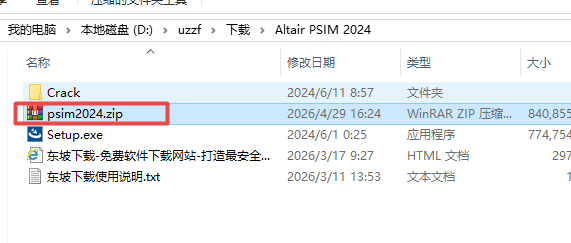
第三步:进入解压得到的目录,定位到【setup】,点击右键并选择【以管理员身份运行】。
第四步:选中【I accept the……】复选框,接着点击【Next】按钮。
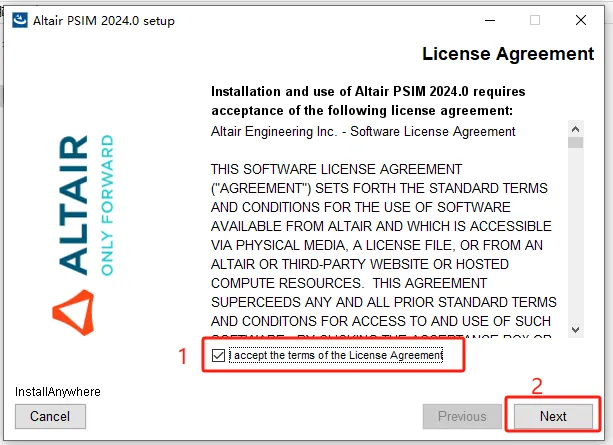
第五步:单击【Next】按钮。
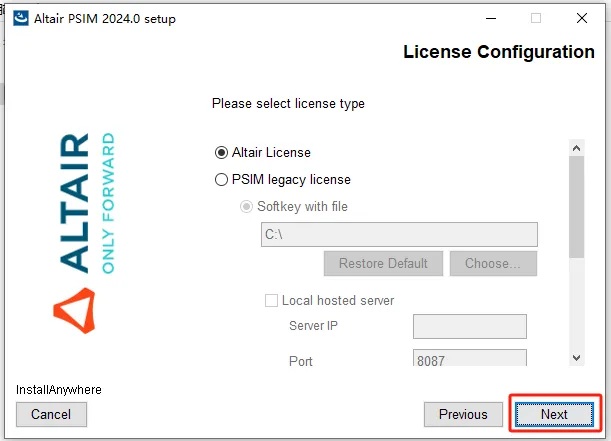
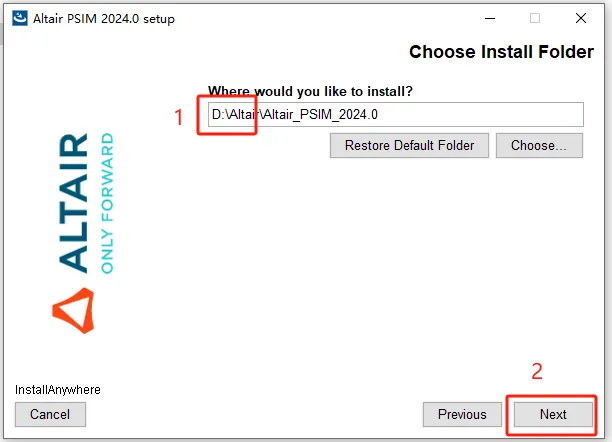
第六步:把安装路径的盘符调整为 D 盘,接着点击【Next】。
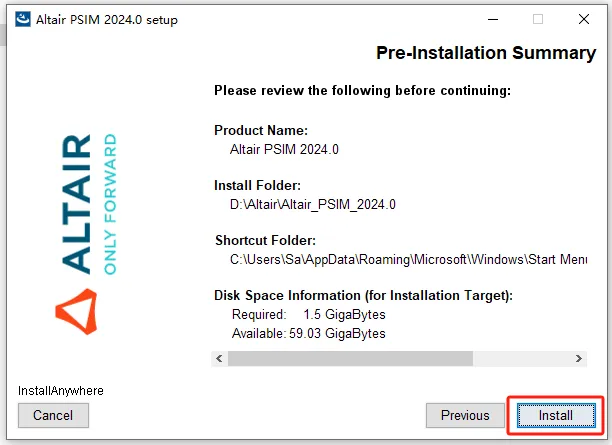
第七步:单击【Install】按钮。
第八步:等待安装过程结束。
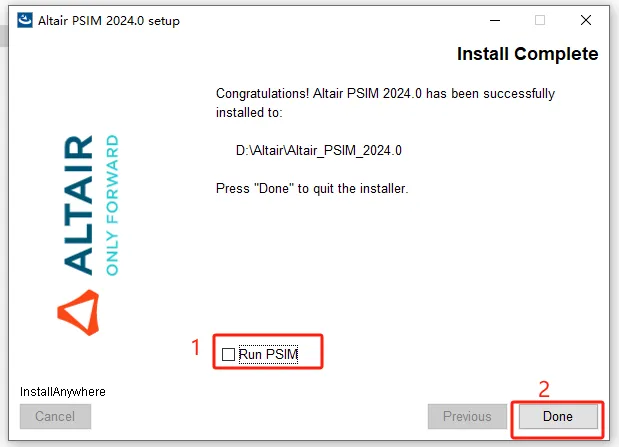
第九步:去掉【Run PSIM】前面的对勾,随后点击【Done】。
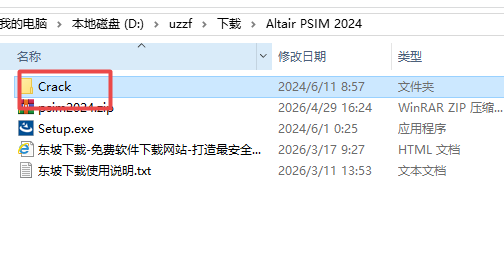
第十步:进入先前解压得到的文件夹,打开其中的【Crack】子文件夹。
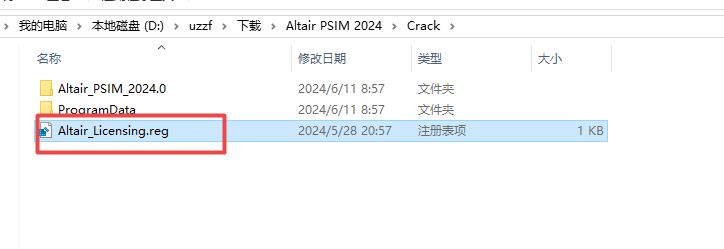
第十一步:定位到【Altair_Licensing】,然后双击执行。
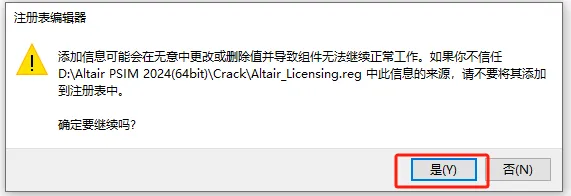
步骤十二:选择【是】。
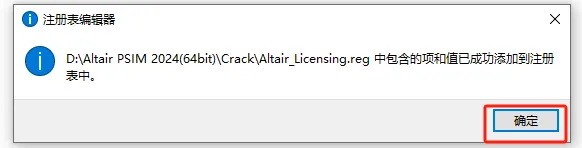
第十三步:点击【确定】按钮。
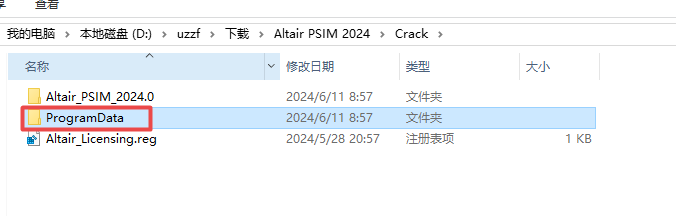
步骤十四:把【ProgramData】目录进行拷贝。
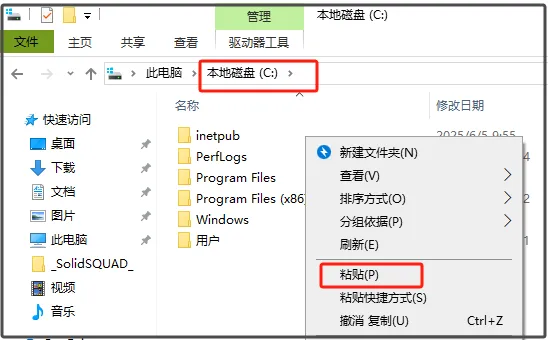
第十五步:粘贴到电脑C盘根目录。
第十六步:接着进入【Altair_PSIM_2024】目录。
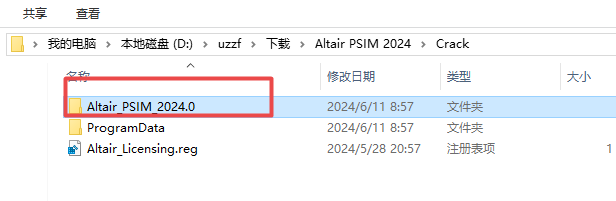
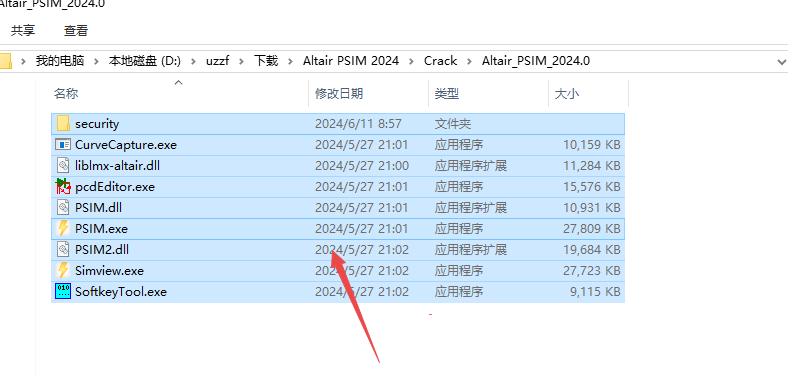
第十七步:复制该文件夹内的所有文件。
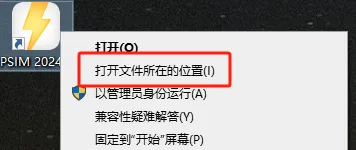
第十八步:在桌面找到该软件的快捷方式图标,用鼠标右键点击,然后选择“打开文件所在位置”。
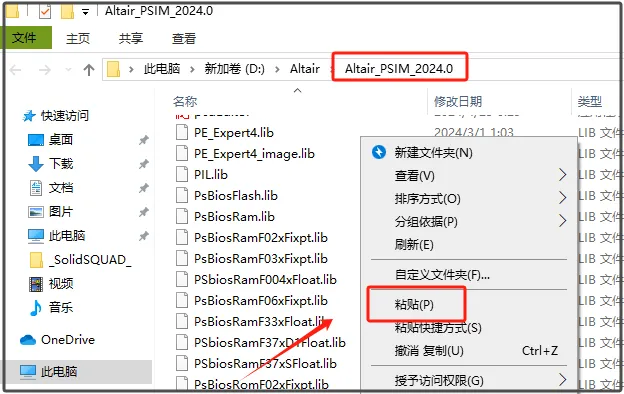
第十九步:把刚才拷贝的 Altair_PSIM_2024 文件夹内的所有文件,全部粘贴到当前位置。
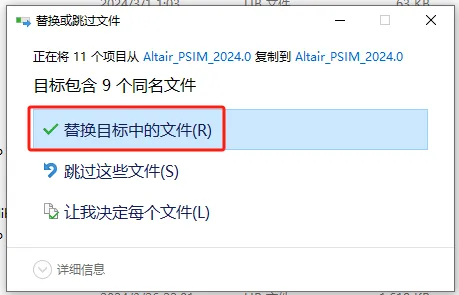
第二十步:点击【替换目标中的文件】。
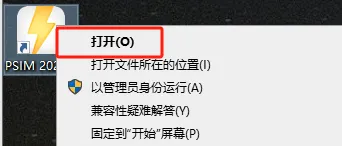
步骤二十一:桌面上的图标,点击启动程序。
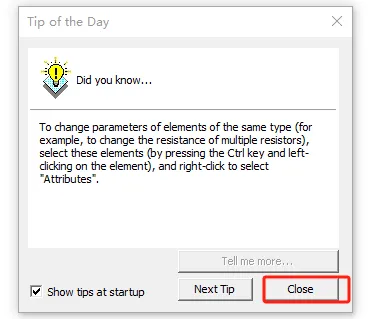
执行第二十二步:单击【Close】按钮。
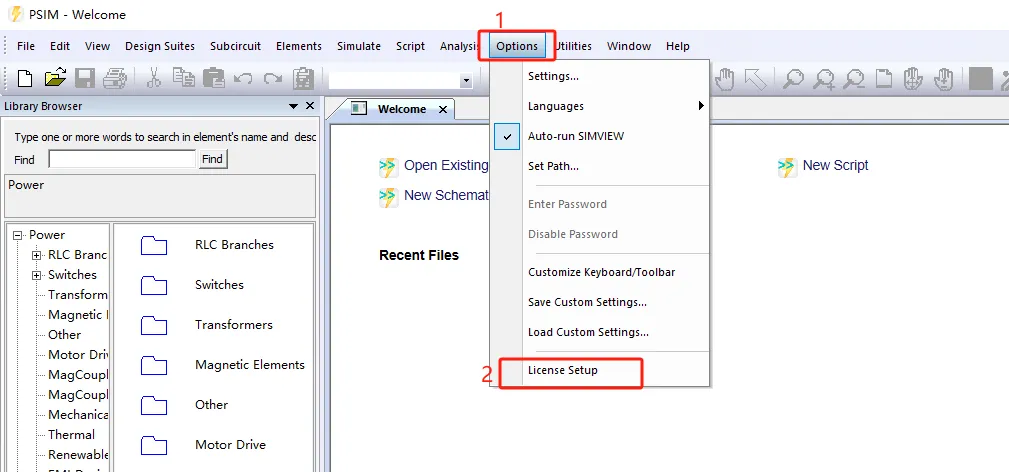
第二十三步:按顺序点击【Options】,再选【License Setup】。
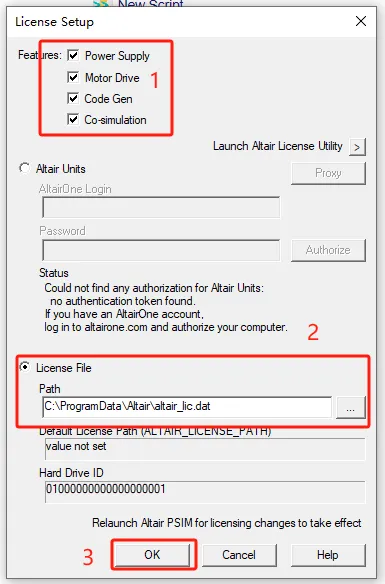
在第二十四步中,请选中全部模块,接着点击【License File】按钮,随后在【path】输入框中填写【C:\ProgramData\Altair\altair_lic.dat】,最后按下【OK】。
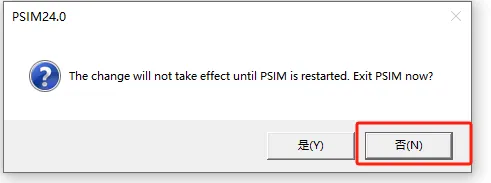
第二十五步:选择【否】。
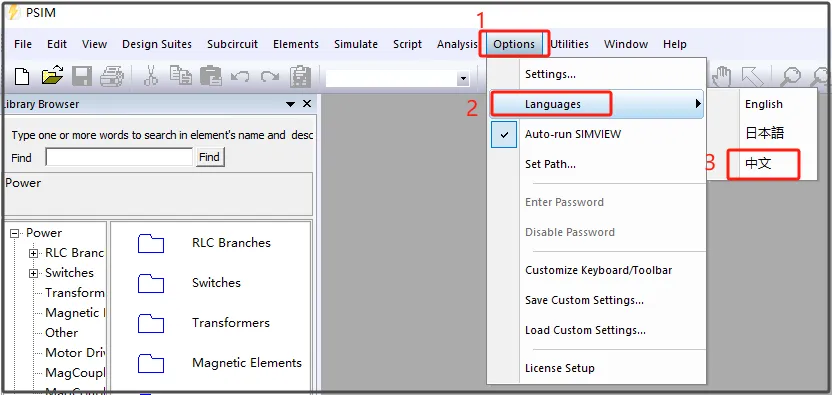
第二十六步:按顺序点击【Options】,然后选择【Languages】,再选【中文】。
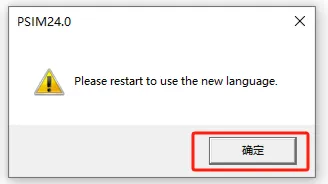
步骤二十七:单击“确定”按钮。
第二十八步:重新启动软件,即可正常使用。
Altair PSIM 2024新特性
更完善的控制设计能力:加入更高阶的控制模块与算法集合,使预测控制、滑模控制等复杂方法更容易落地。同时,针对数字控制回路的模拟做了全面改进,可以更准确地再现量化影响、采样滞后和死区时间,显著缩小了仿真与真实嵌入式设备之间的差异。
强化后的热仿真与功率损耗评估:热管理模块获得大幅改进,使用者如今能更轻松地创建散热器几何、配置结到外壳的热阻参数,并仿真周围温度波动对设备的作用。借此在开发环节即可准确估算功率元件的结温,进而改善散热方案,保障系统长时间稳定运行。
电机驱动仿真迎来全面升级:对永磁同步电机(PMSM)、感应电机等类型给出了更细致的参数化模型,同时提升了驱动拓扑结构的仿真准确度。还加入了对CAN总线、以太网等当前通信协议的支持,使得复杂的分布式多电机控制系统的仿真更贴近实际、更加可信。
波形查看器经过较大调整,新增了更多标注和数据分析功能。项目管理与自定义工具栏也得到优化,并支持用脚本完成重复操作,使设计流程更顺畅。
Altair PSIM 2024中BUCK转换器中PID补偿元件参数计算
针对PSIM中Buck变换器的PID控制器设计,一般需要综合运用理论推导和HyperStudy这类自动优化软件来实现。具体操作步骤包括:
步骤一:使用PSIM中的ACSweep工具开展频率响应分析。
调节PID参数之前,需要先掌握被控对象(Buck电路)的性质。借助PSIM的ACSweep工具,能够直接分析开关电路从占空比到输出电压的传递函数。以峰值电流模式控制为例,获取波特图后,依据增益裕度和相位裕度判断控制器需要补偿的极点与零点位置。
接下来的操作环节:借助 HyperStudy 对参数执行自动化寻优。
PSIM能够与HyperStudy紧密配合。通过在参数文件(.psimsch)里把PID系数(Kp、Ki、Kd)或具体的补偿网络元件数值配置为变量,并借助HyperStudy设定优化目标(例如降低电压过冲、减少稳定时间),系统可自动重复计算以找到最佳参数搭配。
第三步:手动计算(峰值电流模式控制)案例参考
根据社区技术文章里的优化实例,这里给出一种针对峰值电流模式控制(PCMC)的降压变换器PID参数调整参考:
优化目标:当负载从20%突增到120%时,尽量减小输出电压过冲。
决策变量以及建议的取值范围
电压调节器的放大倍数(K_v)可调区间为0.25到6.75。
时间常数(T_v)的取值区间为5.25e-6到7.98e-5。
补偿斜率(Vramp)的允许范围是0.0111到0.42。
极点频率(fp)范围是 200000 至 400000。
最初设定与调整后的数据对照
当K_v取1.2、T_v设为7.25e-5且Vramp为0.12时,在200kHz基频附近会出现20kHz的次谐波振荡。
改进途径:借助加大斜率补偿或调节控制器增益来去除次谐波,最终目的是让PWM信号的频谱在200kHz处最为显著。改进结果表明,在高功率参考点(0.2*Po→1.2*Po)的瞬态过程中,调整后的PID能明显减少超调并缩短稳定时间。
Altair PSIM 2024配置要求
1.需使用64位操作系统
适用于:Windows 10 或 11,以及 Windows Server 2016、2019、2022。
支持的操作系统包括:Red Hat Enterprise Linux 8.4 及以上版本,以及 SUSE Linux Enterprise Server 15 SP3 及以上版本。
2.设备参数
处理器(CPU):最低要求为双核 2.2GHz 的 Intel i3 或 AMD 同级产品;推荐使用四核 i5/i7 或 AMD Ryzen 5/7 及更高型号,对于复杂仿真,建议采用多核高频 CPU。
内存(RAM):最小需求为4GB;建议配备16GB或更高,处理大规模模型仿真时推荐使用32GB。
磁盘占用:至少需要12GB的剩余空间(包含安装包);建议使用SSD固态硬盘来加快加载和仿真过程。
图形处理器(GPU):需兼容 OpenGL 3.2 以上版本、Vulkan 1.2 以上版本;建议使用 NVIDIA GeForce 1050 Ti 或更高级别、AMD Radeon RX 560 或更高级别,且独立显存不少于 2 GB;Intel 集成显卡无法胜任复杂的 3D 模拟和视频录制任务。
显示设备:解析度需达到1920×1080或更高,并具备24位真彩色显示能力。
3.软件运行需要的前置条件与配套组件。
使用前,Windows 平台要准备 Microsoft Visual C++ 2019/2022 运行库以及最新的 OpenGL 驱动;Linux 平台则需装好 OpenCL 2.1 及更高版本的相关依赖包。